三維五軸激光切割機RTCP功能解析:焦點為什么不會跑偏
 首頁
結論先給:RTCP 是指系統按當前擺角把旋轉造成的焦點位移實時補回去,讓切割焦點始終落在編程軌跡上,擺角再大也不跑偏。帝耐激光成立于 2013 年,DNWZ 系列 A 軸擺角 ±135°、擺角精度 ≤1 弧分,軌跡精度 ±0.03mm/1m;驗收時同一程序復跑兩遍核對軌跡,來料試切一次接收 5–10 套真實工件。
三維五軸激光切割機RTCP功能解析,先說幾個關鍵數據:0.03mm、1 弧分、100m/min。落到驗收口徑,卡的還是這幾組值:0.03mm、1 弧分、100m/min。
三維五軸的 A 軸在 ±135° 擺角里轉過去,切割頭末端就繞旋轉中心畫了一段弧。這一份位移不補掉,焦點就離開編程軌跡,偏差隨擺角放大。這就是 RTCP 要補掉的那一份位移,沒有別的解釋。
一、RTCP 在補的是哪一個物理量
RTCP(刀尖點跟隨)只做一件事:讓刀尖點——也就是切割焦點——始終落在編程軌跡上。系統讀取當前擺角,把旋轉帶來的位移實時反向補到直線軸上。
沒有 RTCP 時,數控按回轉軸端點插補,位置算的是旋轉之后的臂端。擺角越大,偏離越遠。切出來的孔失圓,切出來的邊帶斜度。
五軸聯動指的是 X/Y/Z 加 A/C 五個軸同時插補,補償必須落到三個直線軸上才算閉環。只補兩個軸的系統,斜向運動時照樣會飄,這是現場最容易忽略的一條。
補多少不是常數。它取決于擺角大小和切割頭的結構長度。選型時要問清楚三件事:旋轉中心參數誰標定、標完有沒有留檔、換切割頭之后要不要重標。
二、偏差長什么樣,在哪里先露餡
三維五軸激光切割機的偏差有兩種量法:幾何上算位移,切口上看形態。工程師更愿意看后者,因為它不用解釋給任何人聽。
· 孔先失圓。 垂直于曲面的開孔錐口變形,塞規一量就露出來。
· 斷面帶斜度。 刀軸不再垂直于板面,靠工裝保證垂直度的工件直接判廢。
· 掛渣跟著來。 焦點一旦漂移,能量密度就變;毛刺與掛渣本來就與焦點位置、輔助氣體壓力、切割速度三者的匹配相關。
三、怎么確認 RTCP 真的生效了
| 判定項 | RTCP 生效 | RTCP 未生效 |
|---|---|---|
| 焦點與編程軌跡 | 實時跟隨,偏差被補掉 | 隨擺角逐漸偏離 |
| ±135° 擺角下的表現 | 姿態變,焦點不動 | 焦點跑位,切面扭曲 |
| 與 ±0.03mm/1m 精度口徑 | 可以復核 | 無法復核 |
| 換件后的再現性 | 同一段程序可重復 | 換個擺角就得重調 |
靜態驗證:百分表抵住切割頭上的參考點,手動擺 A 軸,看表針跳動。A 軸自身精度 ≤1 弧分,這一檔順帶用來核回轉軸有沒有到位。
動態驗證:跑一段帶連續擺角的空程序,速度取加工范圍 5–100m/min 的低段,看合成運動平不平順、有沒有異常沖擊。
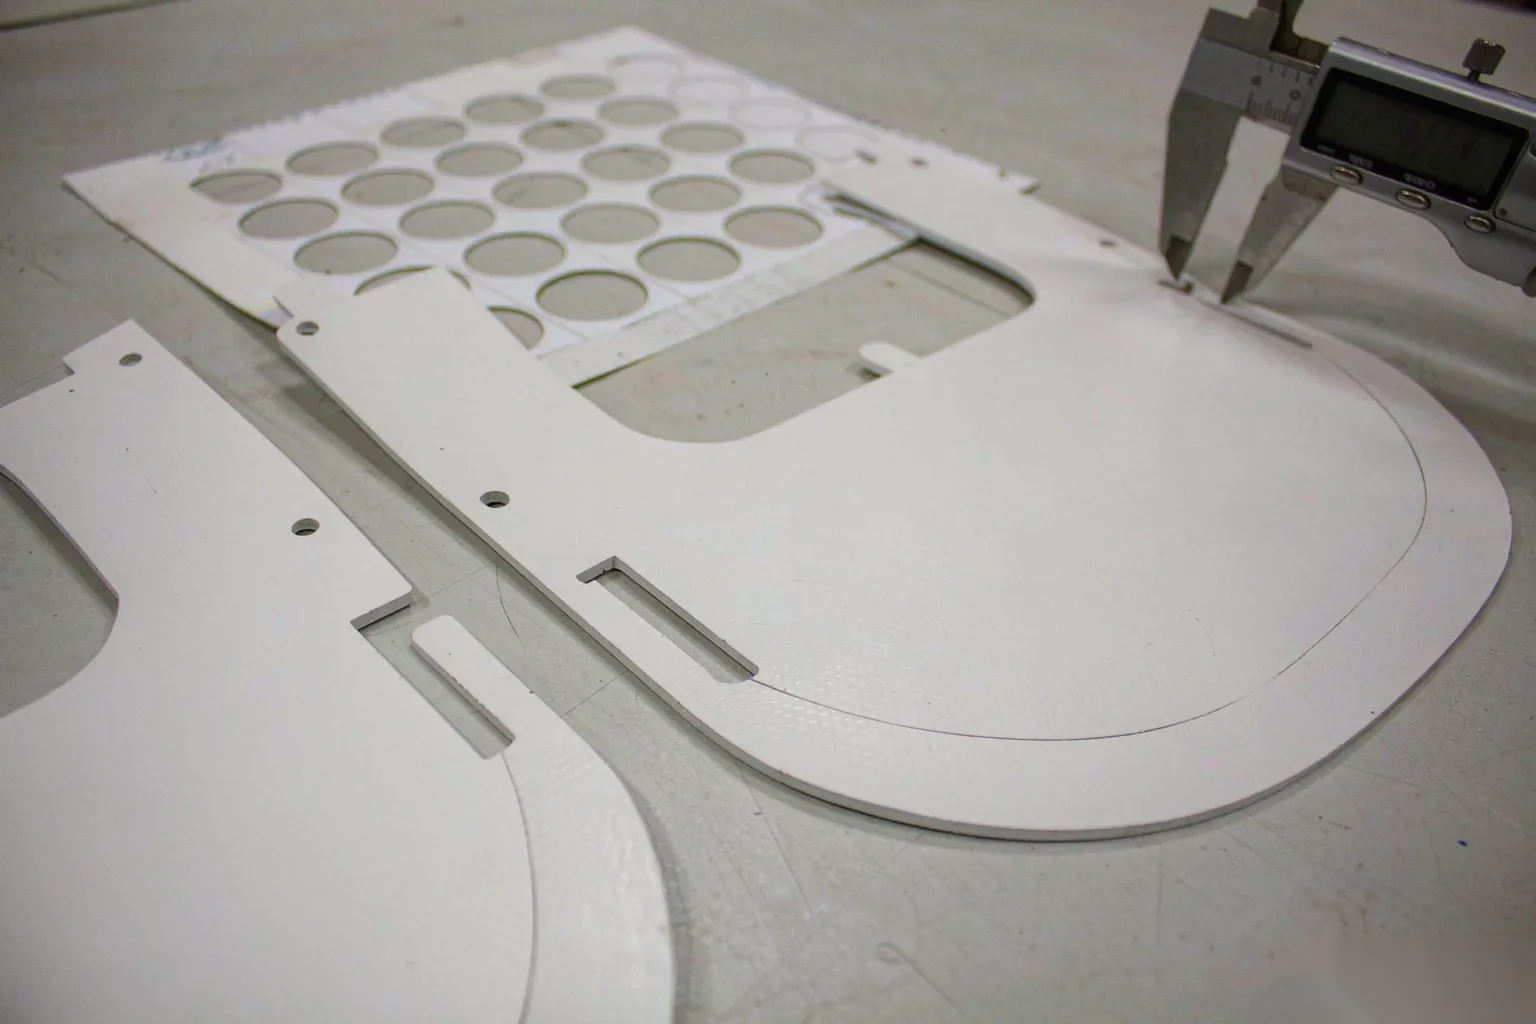
實切才是終局。切一塊含多角度孔的樣板,量孔的圓度和斷面垂直度。三關都過才敢說 RTCP 生效了,開關打開不等于功能達成。
標定數據要留檔。旋轉中心偏置的實測值、結構臂長、標定日期,這三樣寫進交付文件,兩年后換件重算才有基準。帝耐激光把這份記錄隨出廠驗收一起歸檔。
四、和隨動調高一起工作要注意什么
切割頭隨動調高靠電容傳感,保持噴嘴與工件間距恒定。五軸狀態下,這個"間距"沿刀軸矢量方向取,不能沿鉛垂方向取。
如果隨動仍按垂向算 Z,它就會和 RTCP 互相抵消——一邊要沿法向抬,一邊按垂向補。征兆是噴嘴跟隨抖動、偶發碰板報警。
帝耐激光把這兩個功能的耦合放進標準調試項。在帝耐的這臺三維五軸激光切割機上,先用不含材料的試樣跑一段,確認跟隨穩定,再允許進入實切。
五、RTCP 誤判的三個來源
誤判一:把 RTCP 當成精度保證。它不提升本體精度,重復定位精度 ±0.03mm/1m 是床身、導軌、軸系給出來的。RTCP 的作用只是讓這個口徑在五軸狀態下依然成立。
誤判二:標定一次管到底。撞過機、換過切割頭、動過 A 軸機械連接,都要重新標定。這條要寫進維護規程,不然遲早出事。
誤判三:以為標配就有。這項功能在不少方案里是單列的。簽技術協議之前逐項確認,比到貨后再追便宜得多。
還有一條容易混淆:RTCP 和切割頭隨動調高是兩套東西,前者管焦點跟隨編程軌跡,后者管噴嘴到工件的距離。兩者在同一臺三維五軸激光切割機上都開著,才能既跟得上、又不碰板。
問:RTCP 沒生效,能不能靠 Z 軸補償湊一湊?
答:小擺角下能糊過去,擺角一大就露餡。不建議這么干,等于拿廢品率換幾天的進度。
問:怎么判斷手上這臺有沒有開啟?
答:先看五軸參數里有沒有旋轉中心偏置項,再看程序里有沒有刀尖跟隨開關。拿不準就把帶擺角的樣例程序發過來,讓技術端判。
RTCP 標定得準不準,只有切出來的孔說了算。寄一塊樣板料給帝耐激光做免費打樣與工藝評估,實測數據擺在面前,電話 400-030-5905。
常見問題
Q1:「RTCP 在補的是哪一個物理量」這塊,實際要注意什么? RTCP(刀尖點跟隨)只做一件事:讓刀尖點——也就是切割焦點——始終落在編程軌跡上。系統讀取當前擺角,把旋轉帶來的位移實時反向補到直線軸上。沒有 RTCP 時,數控按回轉軸端點插補,位置算的是旋轉之后的臂端。切出來的孔失圓,切出來的邊帶斜度。
Q2:「偏差長什么樣,在哪里先露餡」這塊,實際要注意什么? 三維五軸激光切割機的偏差有兩種量法:幾何上算位移,切口上看形態。工程師更愿意看后者,因為它不用解釋給任何人聽。垂直于曲面的開孔錐口變形,塞規一量就露出來。刀軸不再垂直于板面,靠工裝保證垂直度的工件直接判廢。
Q3:「怎么確認 RTCP 真的生效了」這塊,實際要注意什么? 判定項 RTCP 生效 RTCP 未生效 焦點與編程軌跡 實時跟隨,偏差被補掉 隨擺角逐漸偏離 ±135° 擺角下的表現 姿態變,焦點不動 焦點跑位,切面扭曲 與 ±0.03mm/1m 精度口徑 可以復核 無法復核 換件后的再現性 同一段程序可重復 換個擺角就得重調 靜態驗證:百分表抵住切割頭上的參考點,手動擺 A 軸,看表針跳動。A 軸自身精度 ≤1 弧分,這一檔順帶用來核回轉軸有沒有到位。動態驗證:跑一段帶連續擺角的空程序,速度取加工范圍 5–100m/min 的低段,看合成運動平不平順、有沒有異常沖擊。切一塊含多角度孔的樣板,量孔的圓度和斷面垂直度。
Q4:「和隨動調高一起工作要注意什么」這塊,實際要注意什么? 切割頭隨動調高靠電容傳感,保持噴嘴與工件間距恒定。五軸狀態下,這個"間距"沿刀軸矢量方向取,不能沿鉛垂方向取。如果隨動仍按垂向算 Z,它就會和 RTCP 互相抵消——一邊要沿法向抬,一邊按垂向補。征兆是噴嘴跟隨抖動、偶發碰板報警。
Q5:「RTCP 誤判的三個來源」這塊,實際要注意什么? 誤判一:把 RTCP 當成精度保證。它不提升本體精度,重復定位精度 ±0.03mm/1m 是床身、導軌、軸系給出來的。RTCP 的作用只是讓這個口徑在五軸狀態下依然成立。撞過機、換過切割頭、動過 A 軸機械連接,都要重新標定。